步进电机 · 第2课
本课程讲解步进电机的工作原理、驱动方式及在自动化设备中的应用。
📋 随堂小测验
对应课程知识点,检验视频学习效果
🛠 实操任务
结合试验箱动手完成小项目
🎯 今日挑战
难度 ⭐⭐⭐设计一个电机正反转互锁的梯形图
🔖 知识点速查
📁 实训项目
自动分拣系统
使用PLC控制传送带与气缸,实现物料颜色分拣。
PLC 传感器 气动水塔水位自动控制
模拟水箱水位,利用液位传感器与PLC实现自动补水。
模拟量 PID机械手搬运工作站
步进电机+气爪,完成工件从A点到B点的搬运。
步进电机 伺服Modbus通讯监控
通过RS485连接变频器与PLC,实现远程调速与监控。
通讯 变频器一体化功能模块
集成PLC控制、伺服驱动、视觉检测与工业通讯于一体,提供完整的自动化解决方案,快速搭建产线原型。
一体化 智能制造 全流程智能视觉检测系统
基于深度学习的视觉检测,自动识别产品缺陷、尺寸测量与分类,替代人工质检,提升检测效率与准确率。
视觉 AI检测 深度学习工业机器人离线编程
在虚拟环境中完成机器人轨迹规划与程序生成,直接导入实体机器人,减少现场调试时间,降低碰撞风险。
机器人 离线编程 仿真控制单元--
PLC和气动 完成精准控制
控制 电路实验箱
以安全、直观、可重复的方式,验证原理、训练操作。
集成 控制 测量🧩 一体化功能模块
一、任务目标 使用S7-1200 G2 PLC和一体化模块完成水塔水位模块的控制实训 根据任务要求列出I/O分配表,并画出PLC外部接线图以及梯形图 使用TIA V21进行程序编写,对程序进行调试 结合所画PLC外部接线图和程序,对此任务进行调试 二、任务实训器件
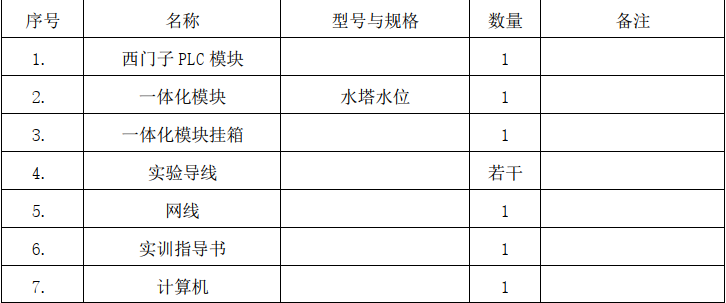
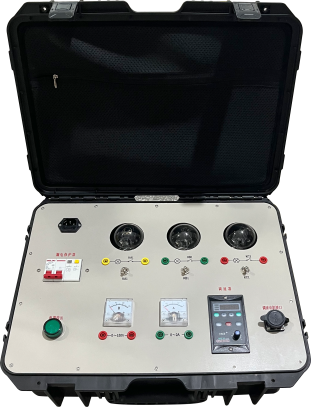
三、任务要求 1) S1定义为水塔水位上部传感器(ON:液面已到水塔上限位、OFF:液面未到水塔上限位) 2) S2定义为水塔水位下部传感器(ON:液面已到水塔下限位、OFF:液面未到水塔下限位) 3) S3定义为水池水位上部传感器(ON:液面已到水池上限位、OFF:液面未到水池上限位) 4) S4定义为水池水位下部传感器(ON:液面已到水池下限位、OFF:液面未到水池下限位) 5) 当水位低于S4时,阀Y开启,系统开始向水池中注水,4S后如果水池中的水位还未达到S4,则Y指示灯闪亮,系统报警 6) 当水池中的水位高于S3、水塔中的水位低于S2,则电机M开始运转,水泵开始由水池向水塔中抽水 7) 当水塔中的水位高于S1时,电机M停止运转,水泵停止向水塔抽水 四、任务实施 1.面板图
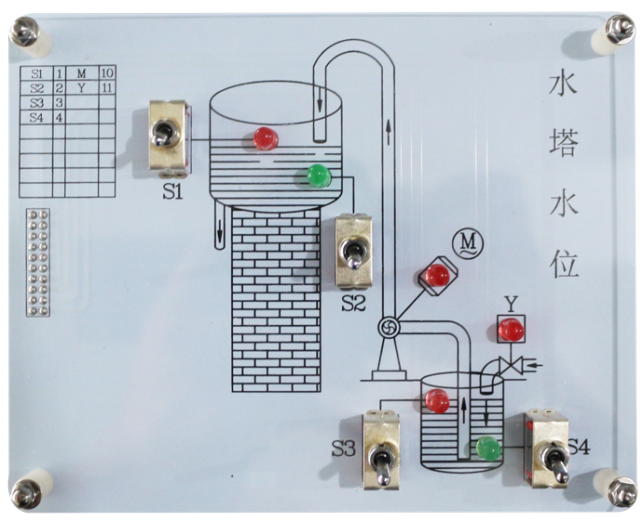
(2.程序流程图)
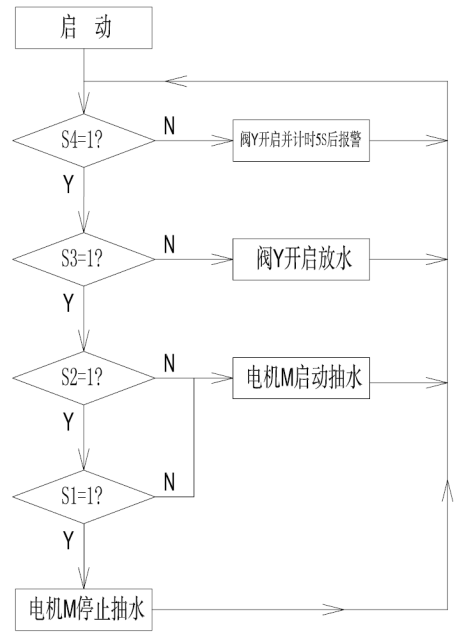
(3.“置位输出”指令介绍:)
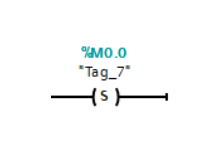
(使用“置位输出” 指令,可将指定操作数的信号状态置位为“1”)
(4.“ 复位输出” 指令介绍:)

(可以使用“复位输出”指令将指定操作数的信号状态复位为“0”)
(5.I/O端口分配功能表)
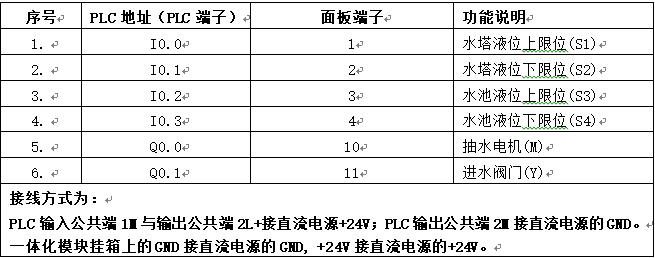
(6.PLC外部接线图)
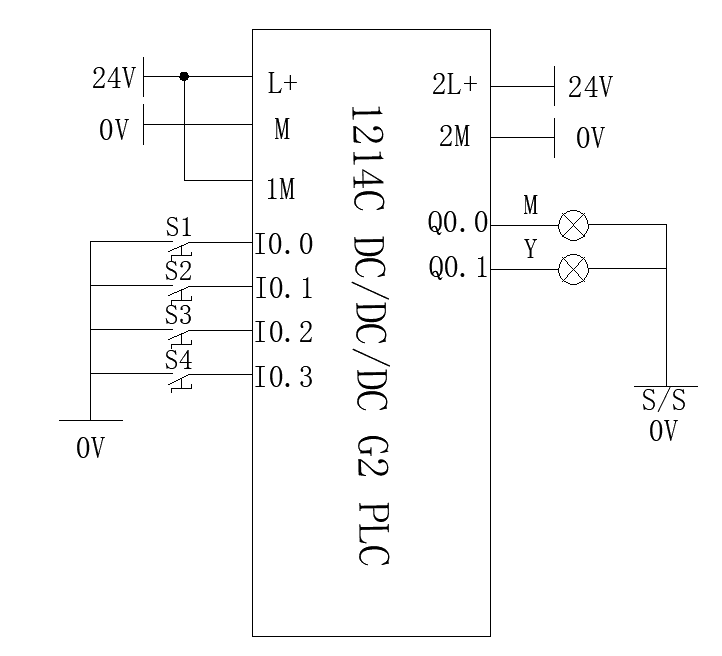
(7.操作步骤 (1)根据PLC的I/O分配表并结合模块实物图,完成PLC模块与实训模块之间的接线,并作检查确认正确无误; (2)用网线连接PLC与计算机; (3)打开PLC模块电源开关,为PLC模块接通电源,打开用户编写的程序或样例程序并且编译无误后,下载到PLC中; (4)将PLC模块切换为“RUN”,PLC进入运行状态 (5)将各限位开关拨至以下状态:S1=0、S2=0、S3=0、S4=0,观察阀门Y状态,5S后如果S4仍然未拨至ON状态,则Y状态如何? (6)将S4拨至ON,观察抽水电机M状态;继而将S1拨至ON,观察抽水电机M状态 (7)尝试编译新的控制程序,实现不同于示例程序的控制效果)
🔄 数字化双胞胎仿真
📊 控制单元
在此填写【智能物料分拣控制单元】的详细内容(支持文字、img图片标签)

📝 互动测验
9 大知识点共 900 题题库,每次随机抽 6 道,答完即时解析,检验知识掌握程度。
🎮 互动实验室
动手点一点,把抽象的原理变成看得见的回路。
⚙️ 支持与服务
学习答疑
尽情询问
电话:18858135465
资料下载
个人学习整理,版权归原作者所有
交流学习
加入自动化学习群,与老师同学实时讨论问题。